森林防火这件事,长期靠三种手段撑着。固定传感器、人工巡护、传统智能设备。程子阳团队在全国多个林区调研后发现,这三种手段各有各的问题。固定传感器部署成本高、覆盖盲区大,人工巡护效率低、风险高,传统智能设备识别慢、自主能力弱。合肥烽瞰智能科技做的这台林业巡检机器人,针对的就是这三个痛点,目标是打造一款能真正深入林区、替代人工完成全天候巡检的智能装备。
激光雷达加热成像,把光照限制绕过去
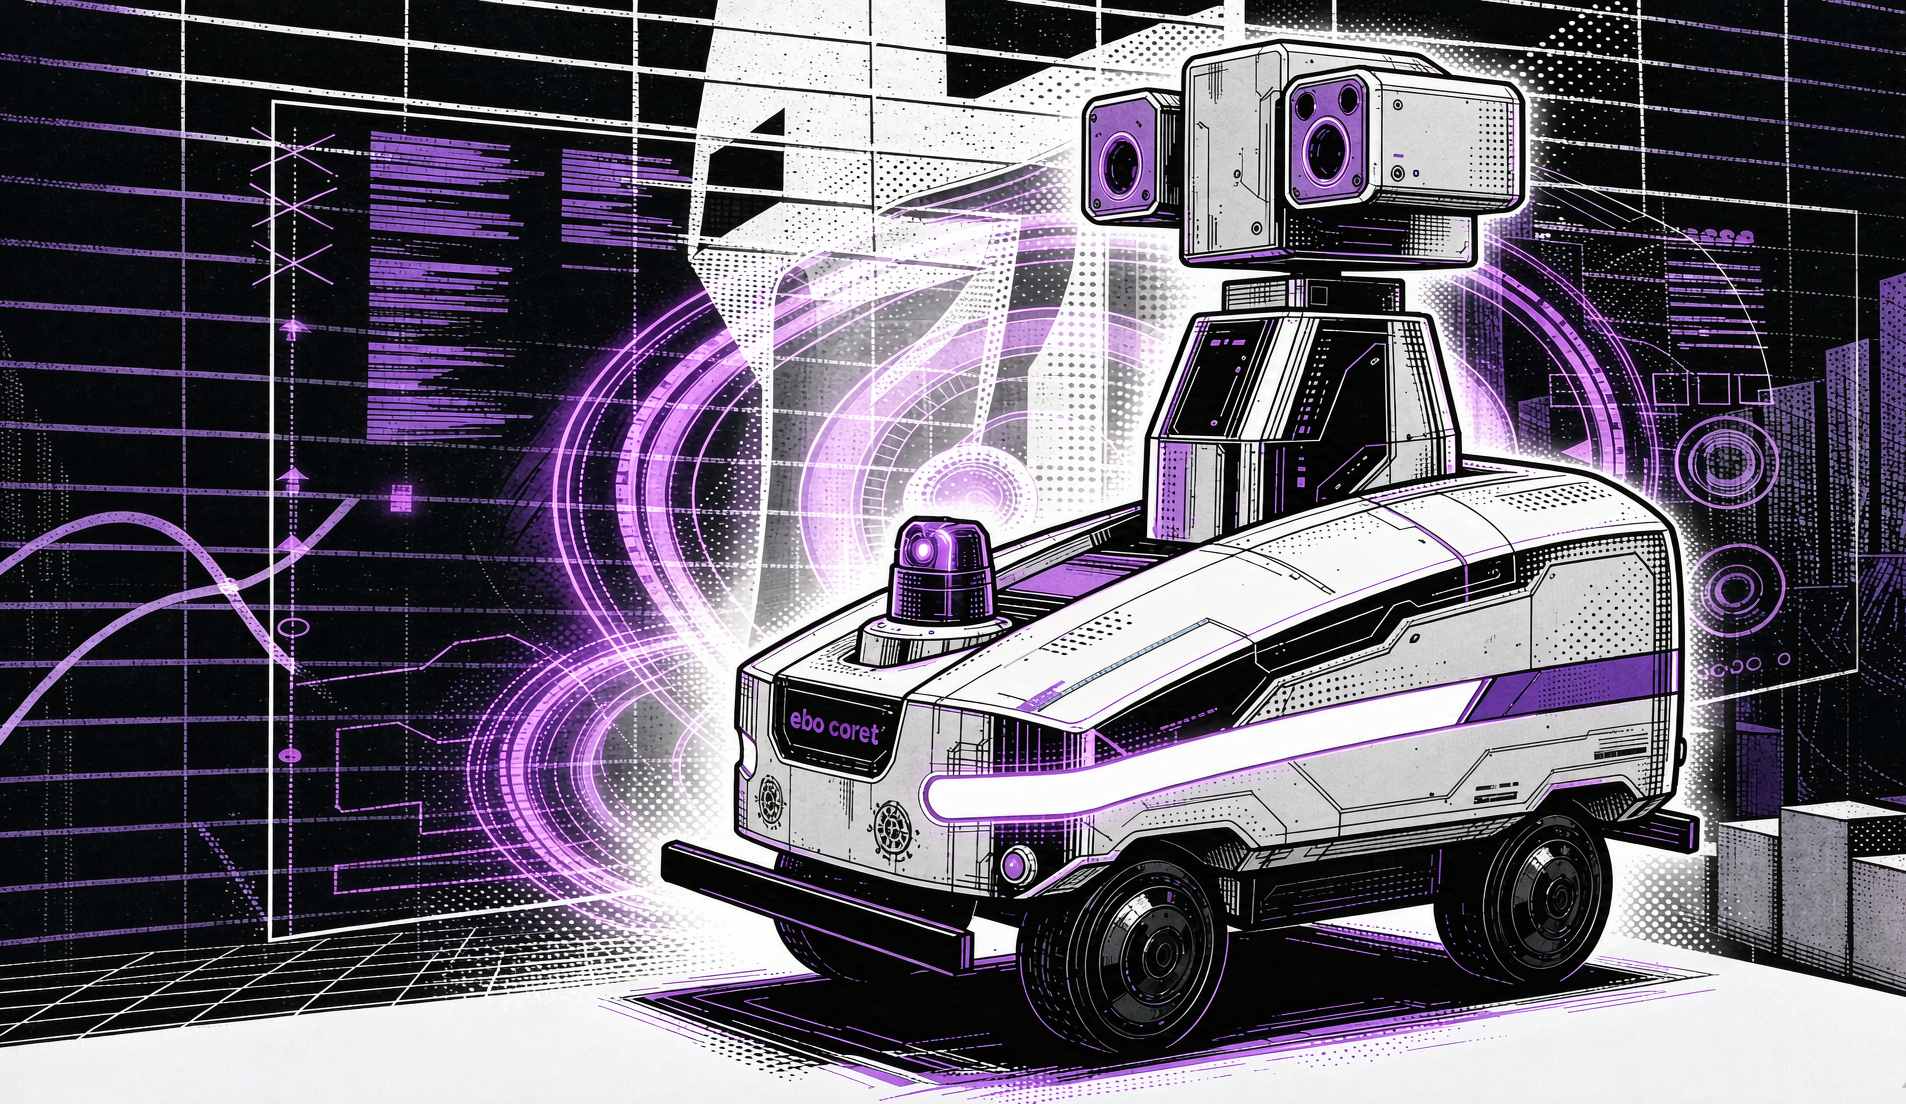
团队研发的是激光雷达与热成像融合的林地巡检机器人控制系统。激光雷达负责三维空间感知,热成像负责温度探测,两者结合之后,机器人不再依赖可见光,夜间和烟雾环境下的巡检能力就被打开了。这个融合方案解决的是森林防火里一个很实际的问题,火情初期往往没有明火,只有温度异常,靠可见光摄像头看不到,靠热成像能捕捉到。激光雷达则提供地形和障碍物信息,让机器人在山地、林地这类复杂地形里能自主行走。底层控制硬件用的是STM32,实现四轮独立驱动与原地转向。原地转向这个能力在狭窄林道和复杂地形里很关键,机器人不需要大半径掉头,遇到障碍可以就地调整方向。
覆盖率提升27%,识别和避障都往前走了
系统集成了多传感器数据融合算法之后,几个核心指标有明确变化。巡检覆盖率提升了27%,这个数字对应的是同一片林区里,机器人能走到的范围和能覆盖的监测面积比传统设备更大。针对野外火源的识别准确率大幅提升,避障响应速度显著加快,自主路径规划成功率也突破了传统设备的瓶颈。这些能力加在一起,让机器人能在复杂火场环境下自主完成应急转向与处置,不需要人工远程操控。自主性这一点对林业巡检特别重要,林区通信条件往往不好,远程操控的链路不稳定,如果机器人依赖人工遥控,一旦信号断了就失去作用。机器人能自主判断和处置,既提升救援效率,也减少巡护人员进入危险区域的需要。
野外测试跑完了,接下来是产业化
这台巡检机器人已经完成多轮野外林区测试,在不同地形、不同气候条件下表现出稳定的工作能力。程子阳表示,团队接下来会继续优化产品性能,推动项目的产业化落地。林业防火这个场景的特点是面积大、环境复杂、人力成本高,而且一旦发生火灾,损失不可逆。传统防护模式在这些约束下很难做到全面覆盖,智能巡检机器人的价值就在于把巡护的密度和频次提上去,同时把人在危险环境里的暴露降下来。从测试到产业化,中间还要跨过成本、可靠性、批量交付这几道坎,但这些坎跨过去之后,林业安全防护体系的智能化程度会有一个实质性的提升。