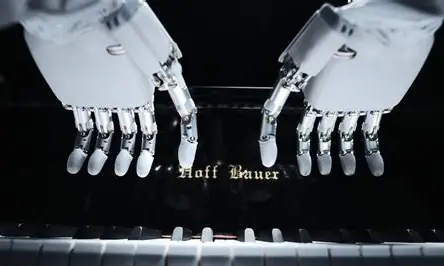
具身机器人及其相关概念,目前虽然已经取得很大进步,但到真正的场景化落地和商业化还有一段路要走。近日,镜识科技发布了灵巧手VIVA,可实现与钢琴演奏者进行人机四手联弹。公司表示,通过配合CADA音乐具身大模型,还可使灵巧手具备创作、演奏、持续学习的能力。
腱绳-连杆复合传动
镜识科技介绍称,其发布的灵巧手VIVA,这次与钢琴演奏者实现实时人机四手联弹,尚属全球首次。在灵巧手领域,力量、速度、灵巧长期以来被视为不可能三角:功率的限制导致力量与速度之间必须权衡,而更高的自由度却限制了每个驱动的功率上限。镜识科技通过其首创的腱绳-连杆复合式传动系统解决这个问题,高性能驱动系统可以令关节转速达到1000转每秒,单指指尖峰值力度达33N,可以实现快节奏的指法变换,也能爆发强奏力度,能够与人类协同演奏高难度曲目《康康舞曲》。机器手还搭载了自研的CADA音乐具身大模型,能够理解人发出的语音指令,并进行旋律、编曲创作,最后再演奏出来。系统还可以进行误差分析和策略调整,形成创作、演奏、感知、评估、学习的持续闭环。
灵巧手赛道的热度
公开信息显示,镜识科技是一家机器人与具身智能研发企业,源自浙江大学机器人团队,其曾于2025年10月获常春藤资本A轮融资,金额达数千万元人民币。近年来,具身机器人概念火热,不仅带动机器人本体、具身智能模型,还带动处于上游的灵巧手火热,资本青睐下,其技术也获得长足进步。不过,也有业内人士表示,作为一种全新的硬件品类,灵巧手也同时面临多项技术难关。灵巧手公司零界点创始人熊坤曾分析称,从样机到小规模量产阶段,灵巧手面临着性能提升难关,需要打磨指尖抓握能力、重复定位精度、触觉传感器感知力、分辨率精度等。而在向大规模量产冲刺的阶段里,灵巧手则面临着产品可靠性、抓握寿命、降本等核心考验。LensAI Research创始人况玉清接受采访时表示,具身机器人及其相关概念,目前虽然已经取得很大进步,但到真正的场景化落地和商业化还有一段路要走。与大模型不同,机器人需要在现实的物理世界进行大量的知识积累,目前看到市面上的机器人相关概念,大多是表演性质多一点,实用价值还偏弱一点,目前可能还处于玩具阶段到工具阶段的一个过渡。